





























▼
以 DJI RS 穩定器打造機器人動態控制系統
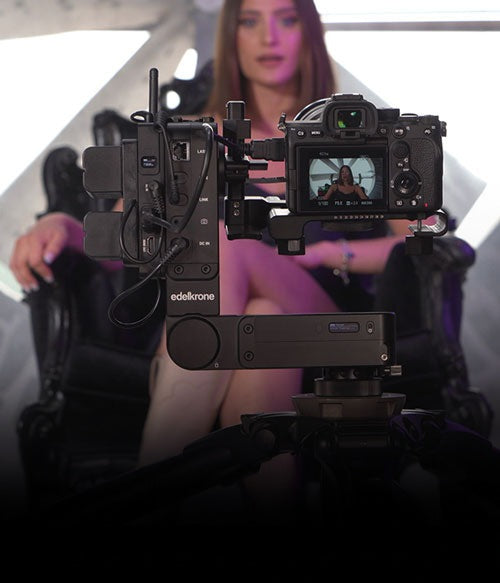
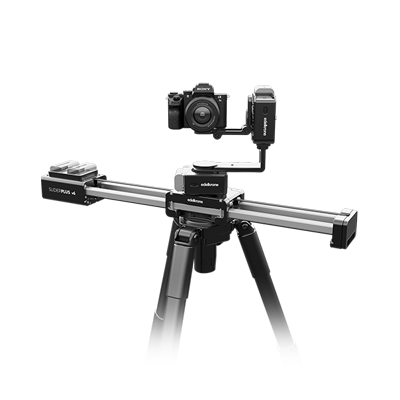
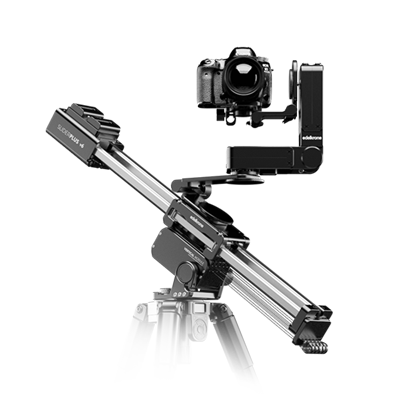
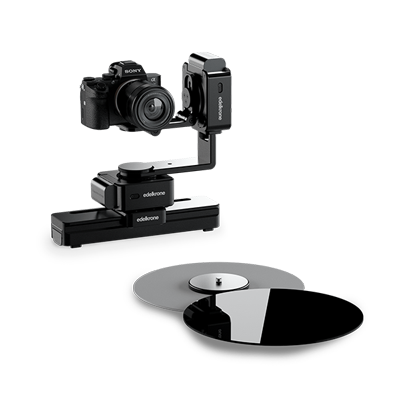
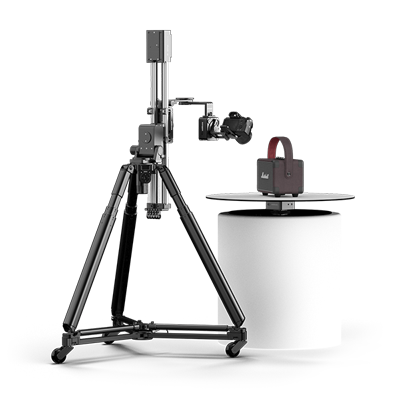
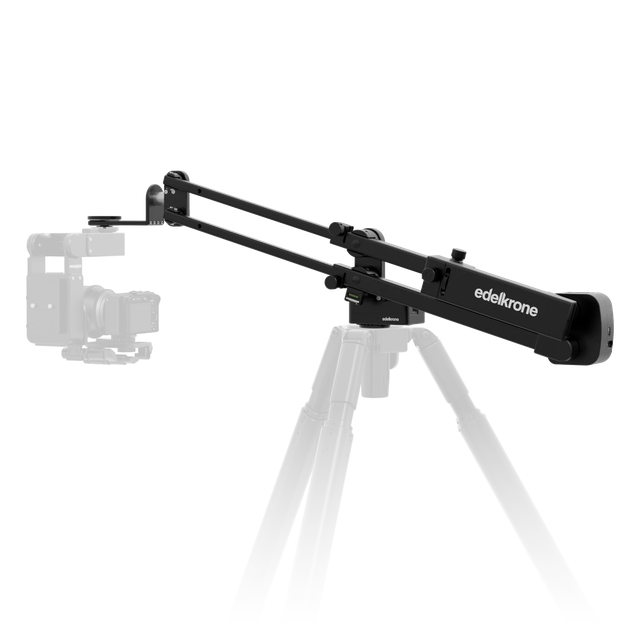
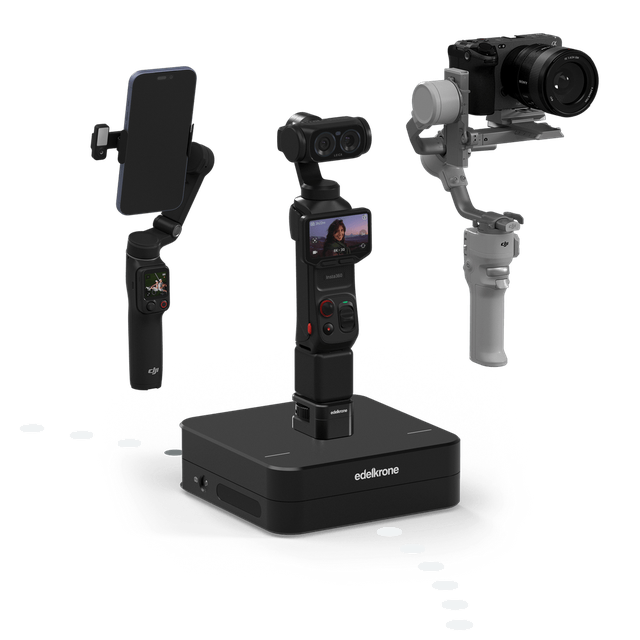
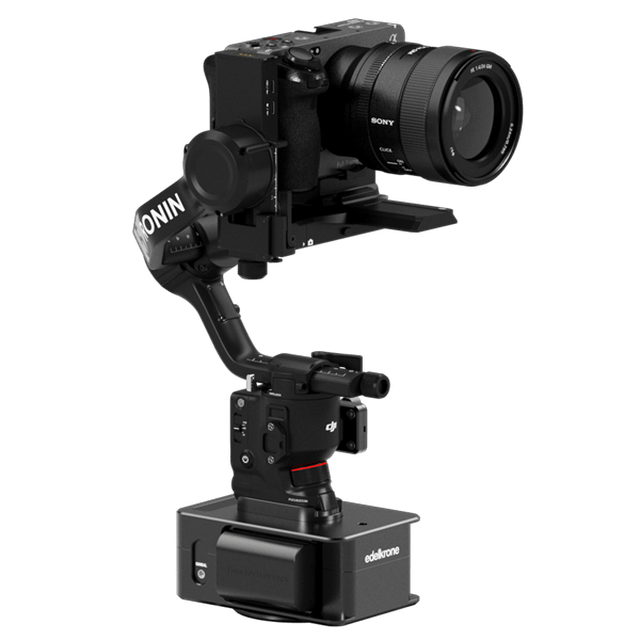
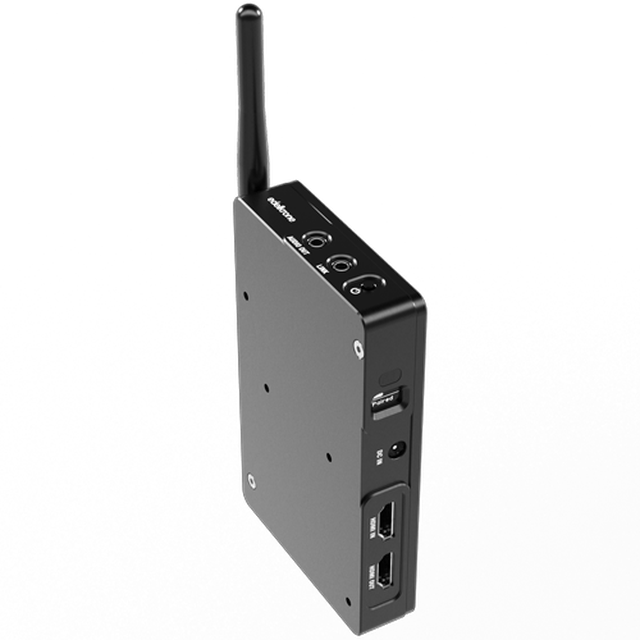
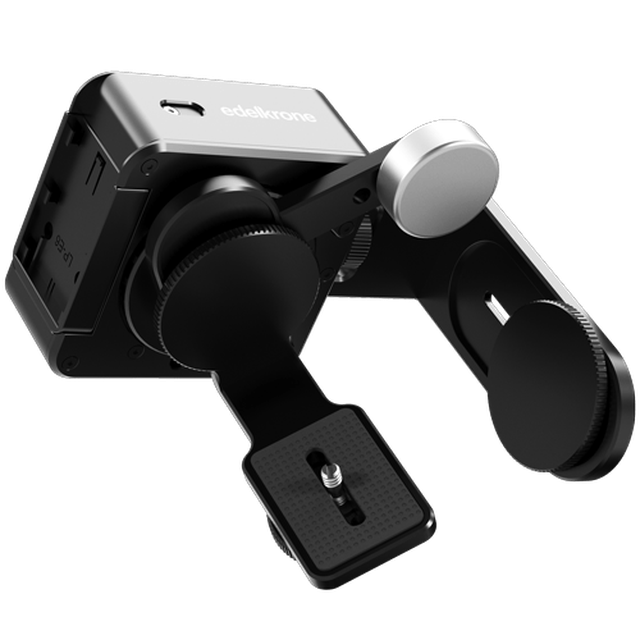
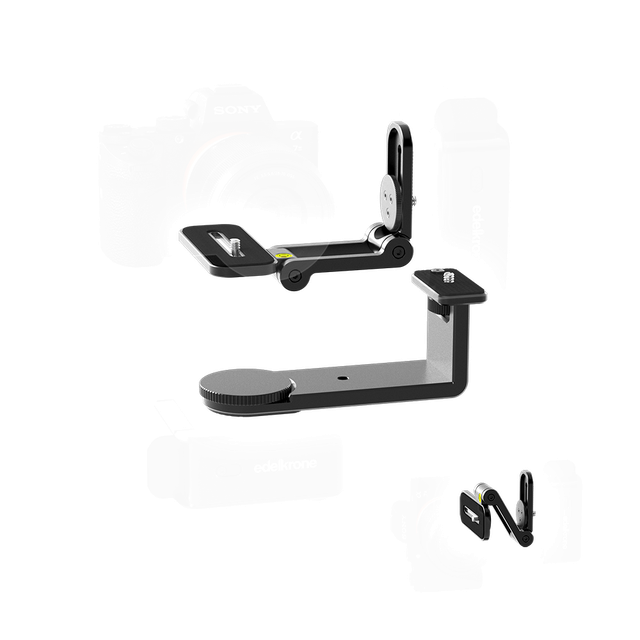
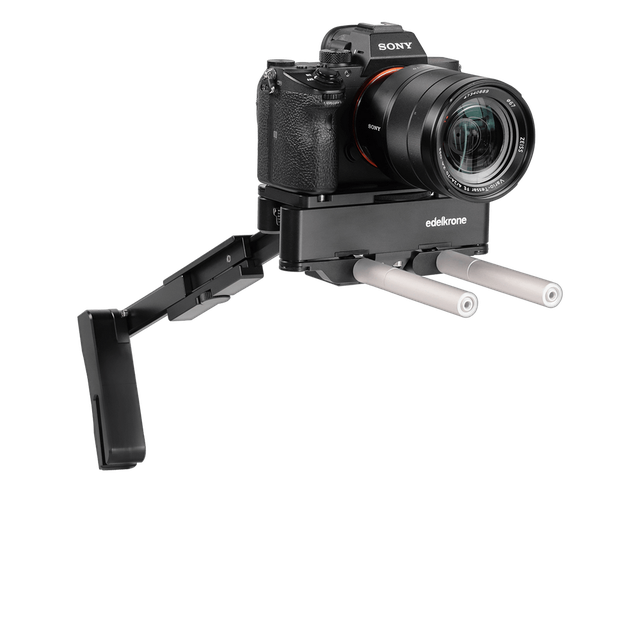
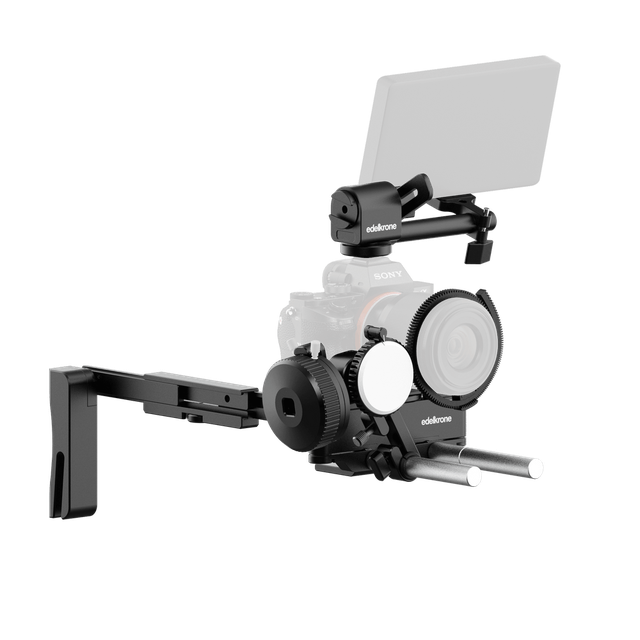
Gimbal Module 能完成平常徒手無法做到的運鏡。它讓 DJI RS 穩定器與 edelkrone 滑軌、搖臂、軌道車及商品轉盤同步,所有軸向一起沿著複雜且高精度的路徑移動。按下播放,由系統操作相機,你可以專心導戲、表演、主持或創作。

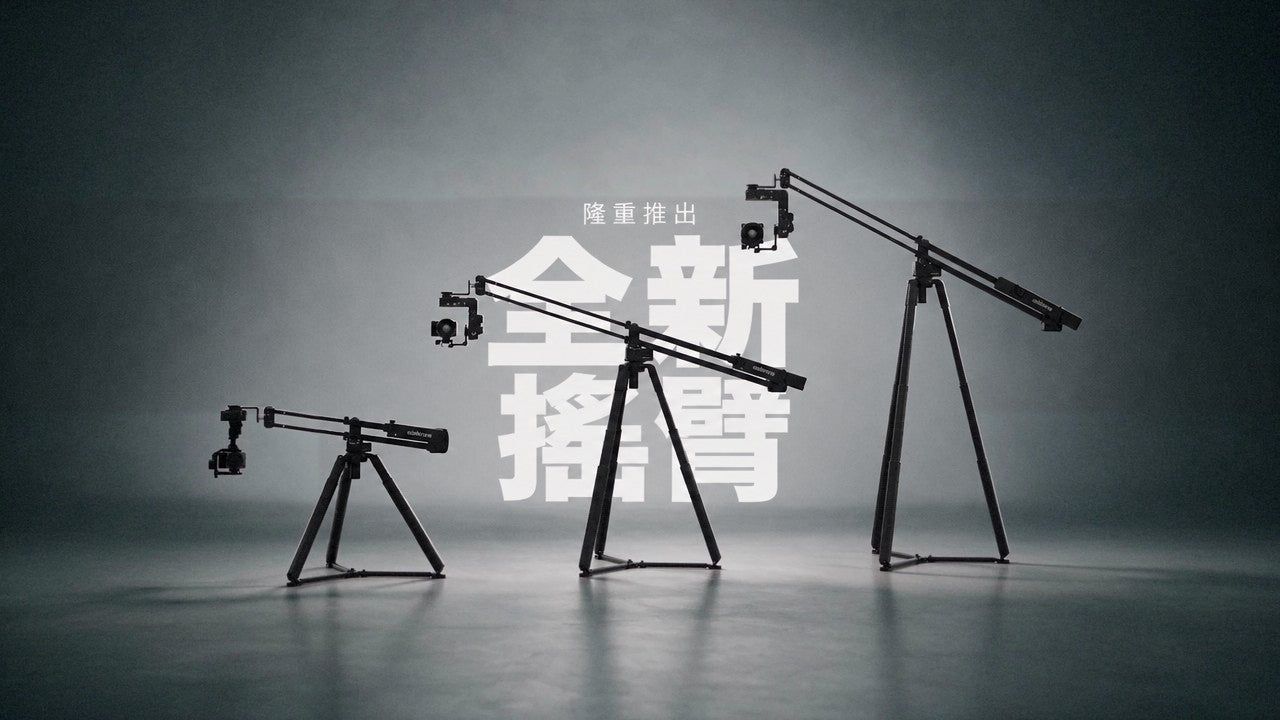
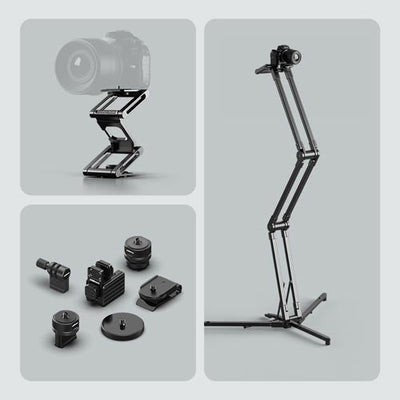
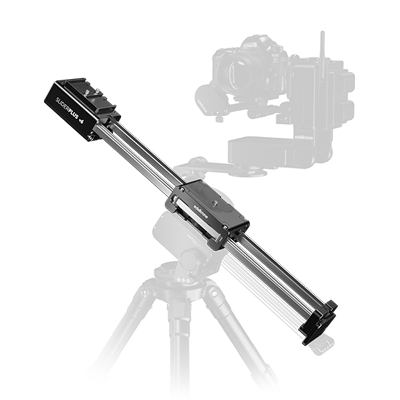
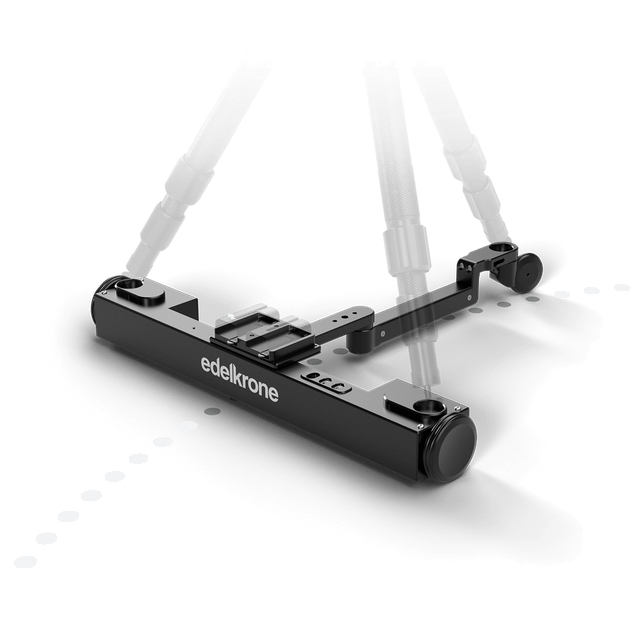
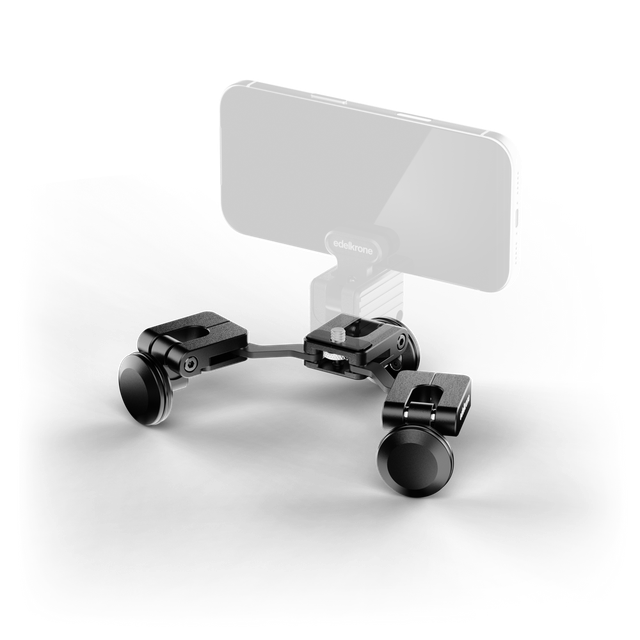
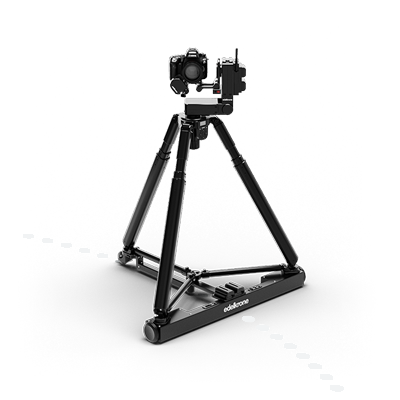
滑軌、搖臂、軌道車與轉盤,自由組合
滑軌
搖臂
軌道車
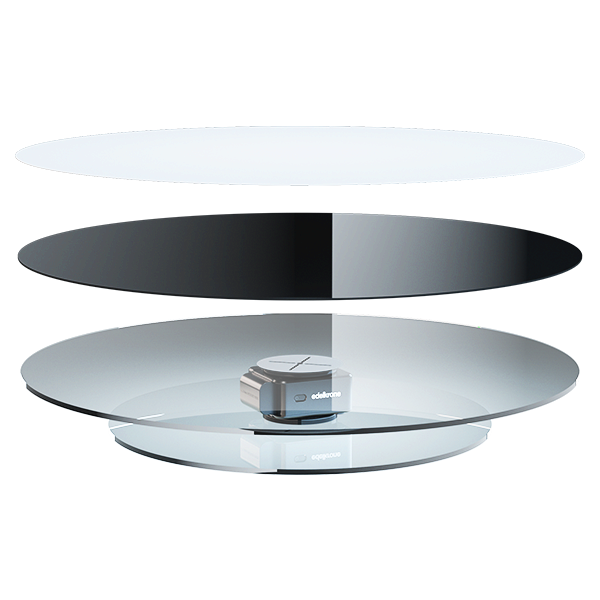
轉盤
▼
一個人也能掌控全局
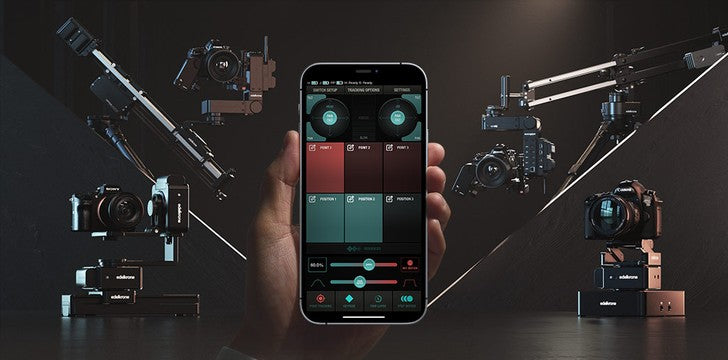
裝上相容的 DJI RS 三軸穩定器,用手帶動設定相機位置,再透過 edelkrone App 遠端操控整套系統。
架上、連線,開始自動運鏡
親手帶一次,設定運鏡
以 App 遠端操控
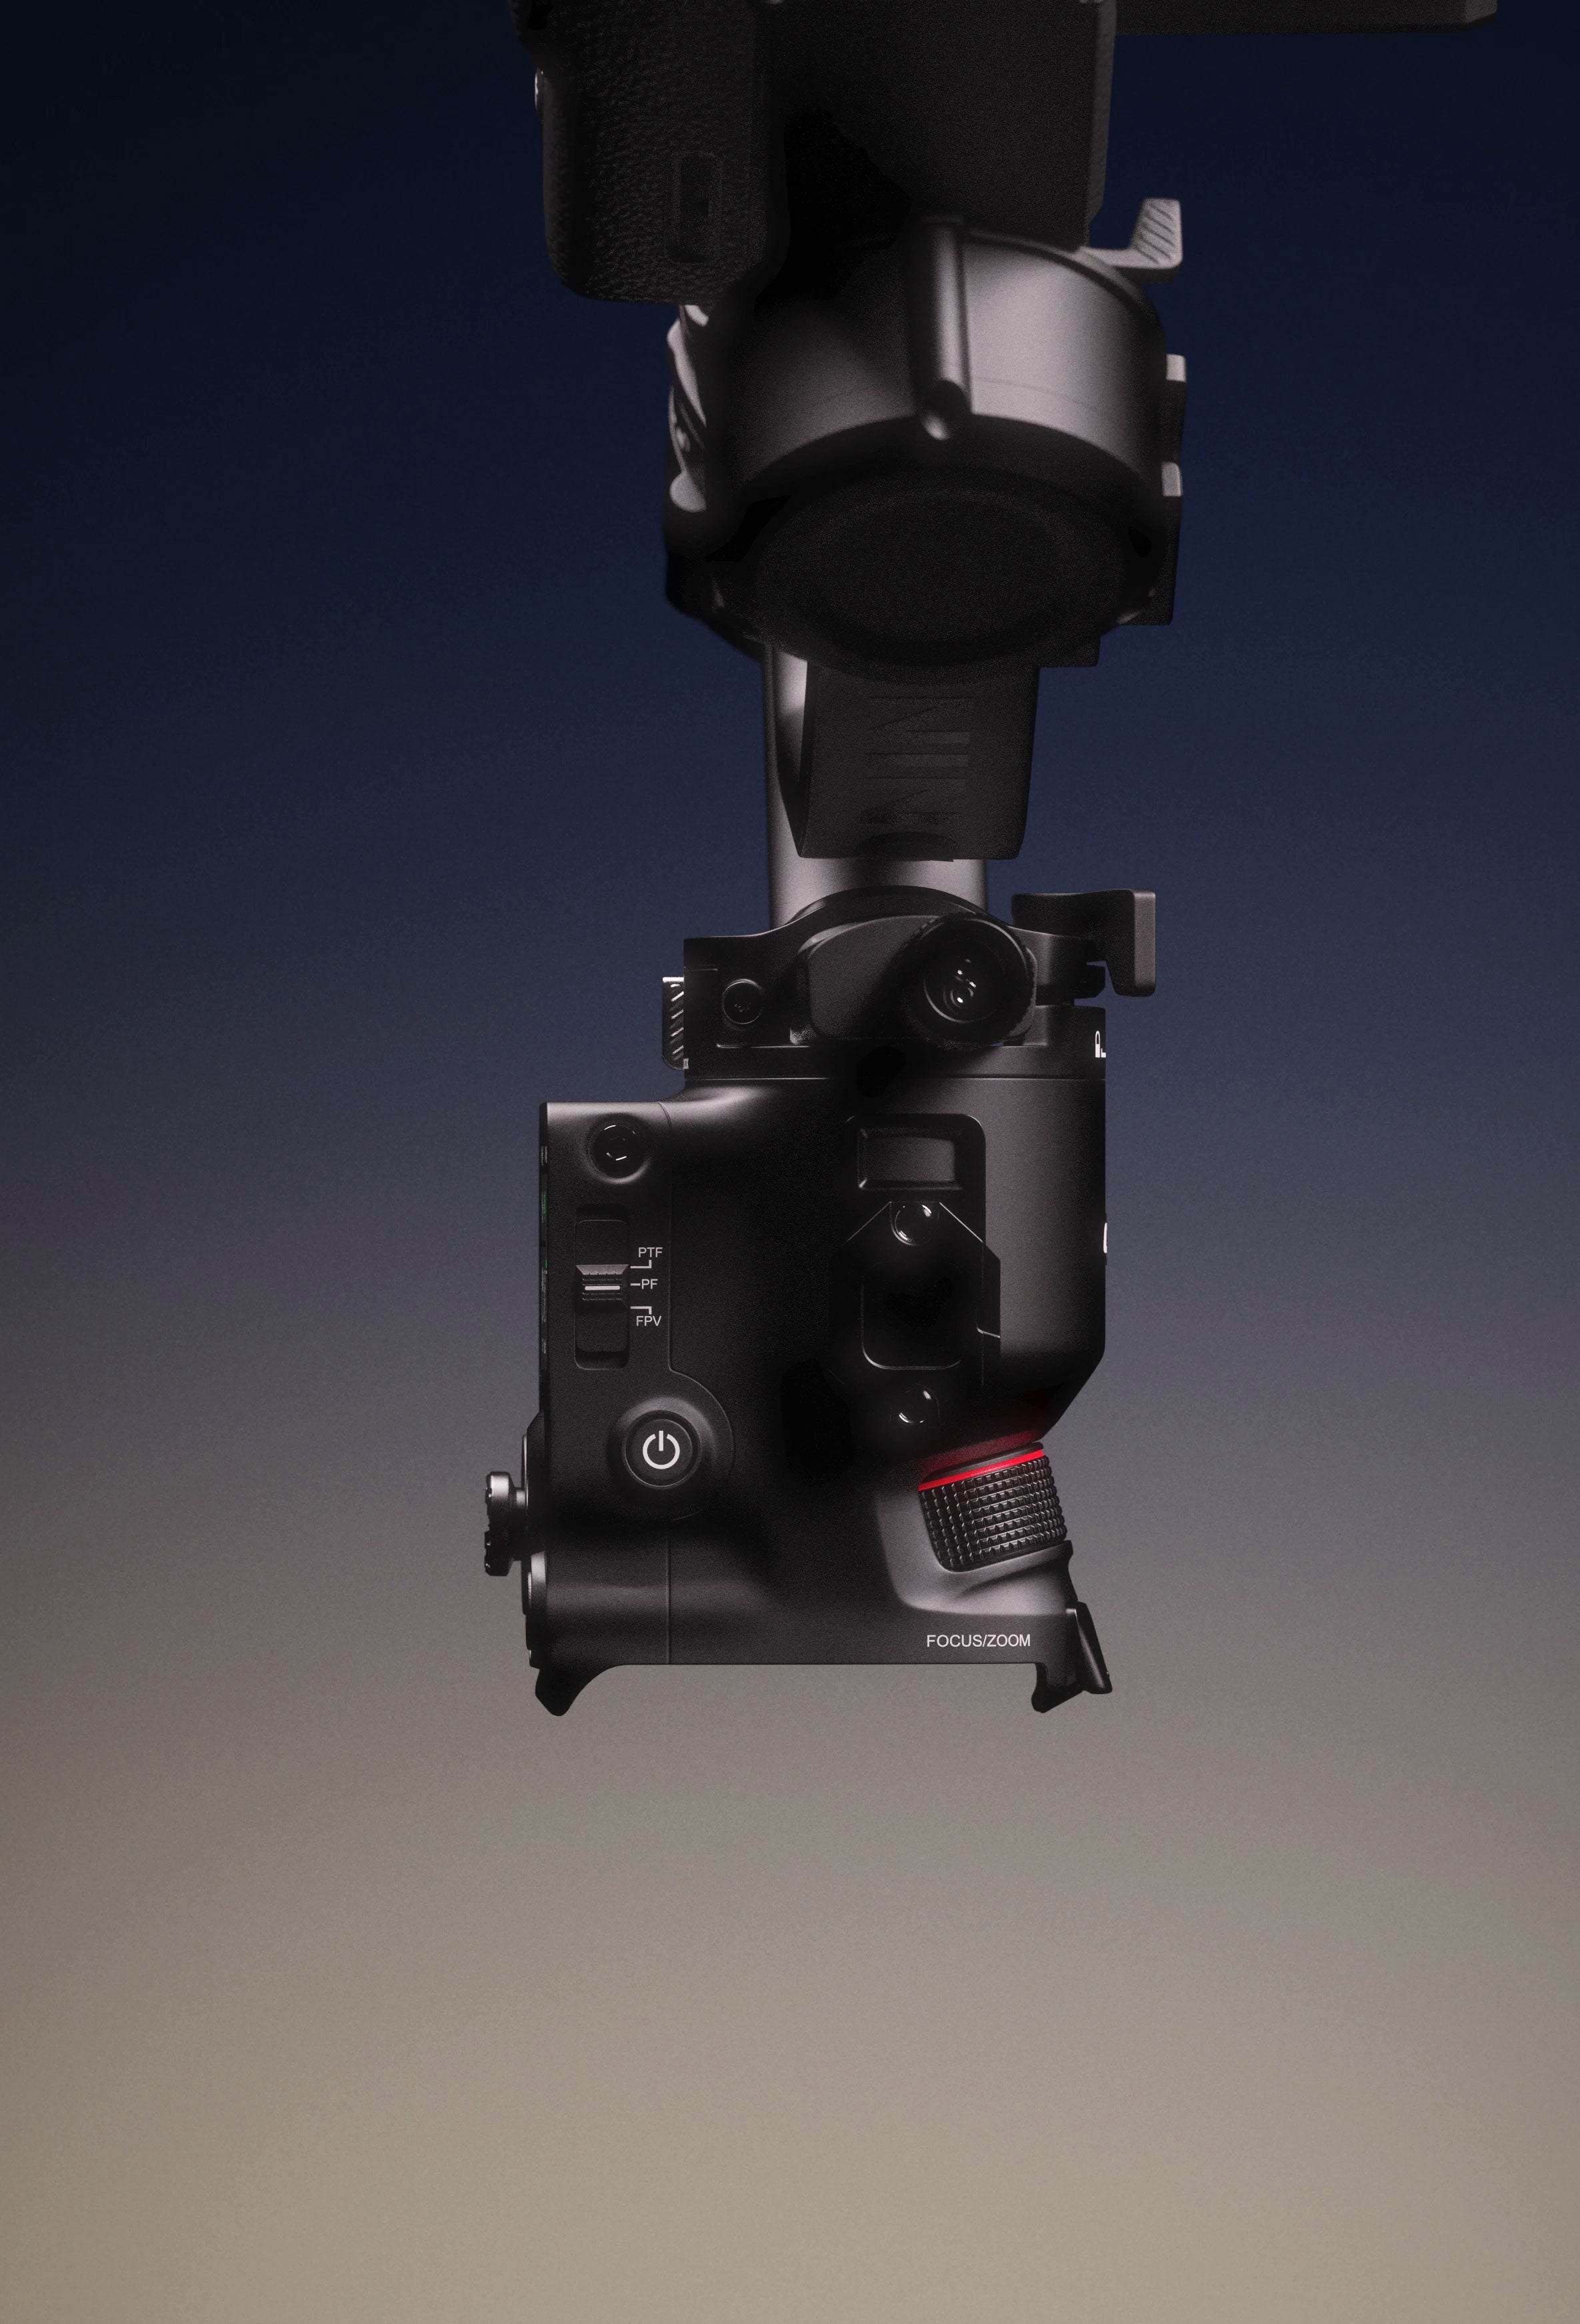
操控穩定器全部 3 軸
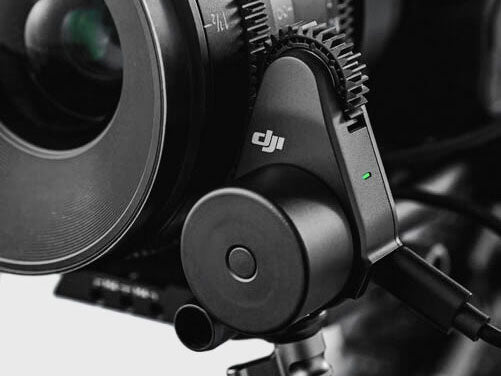
操控 DJI 跟焦馬達
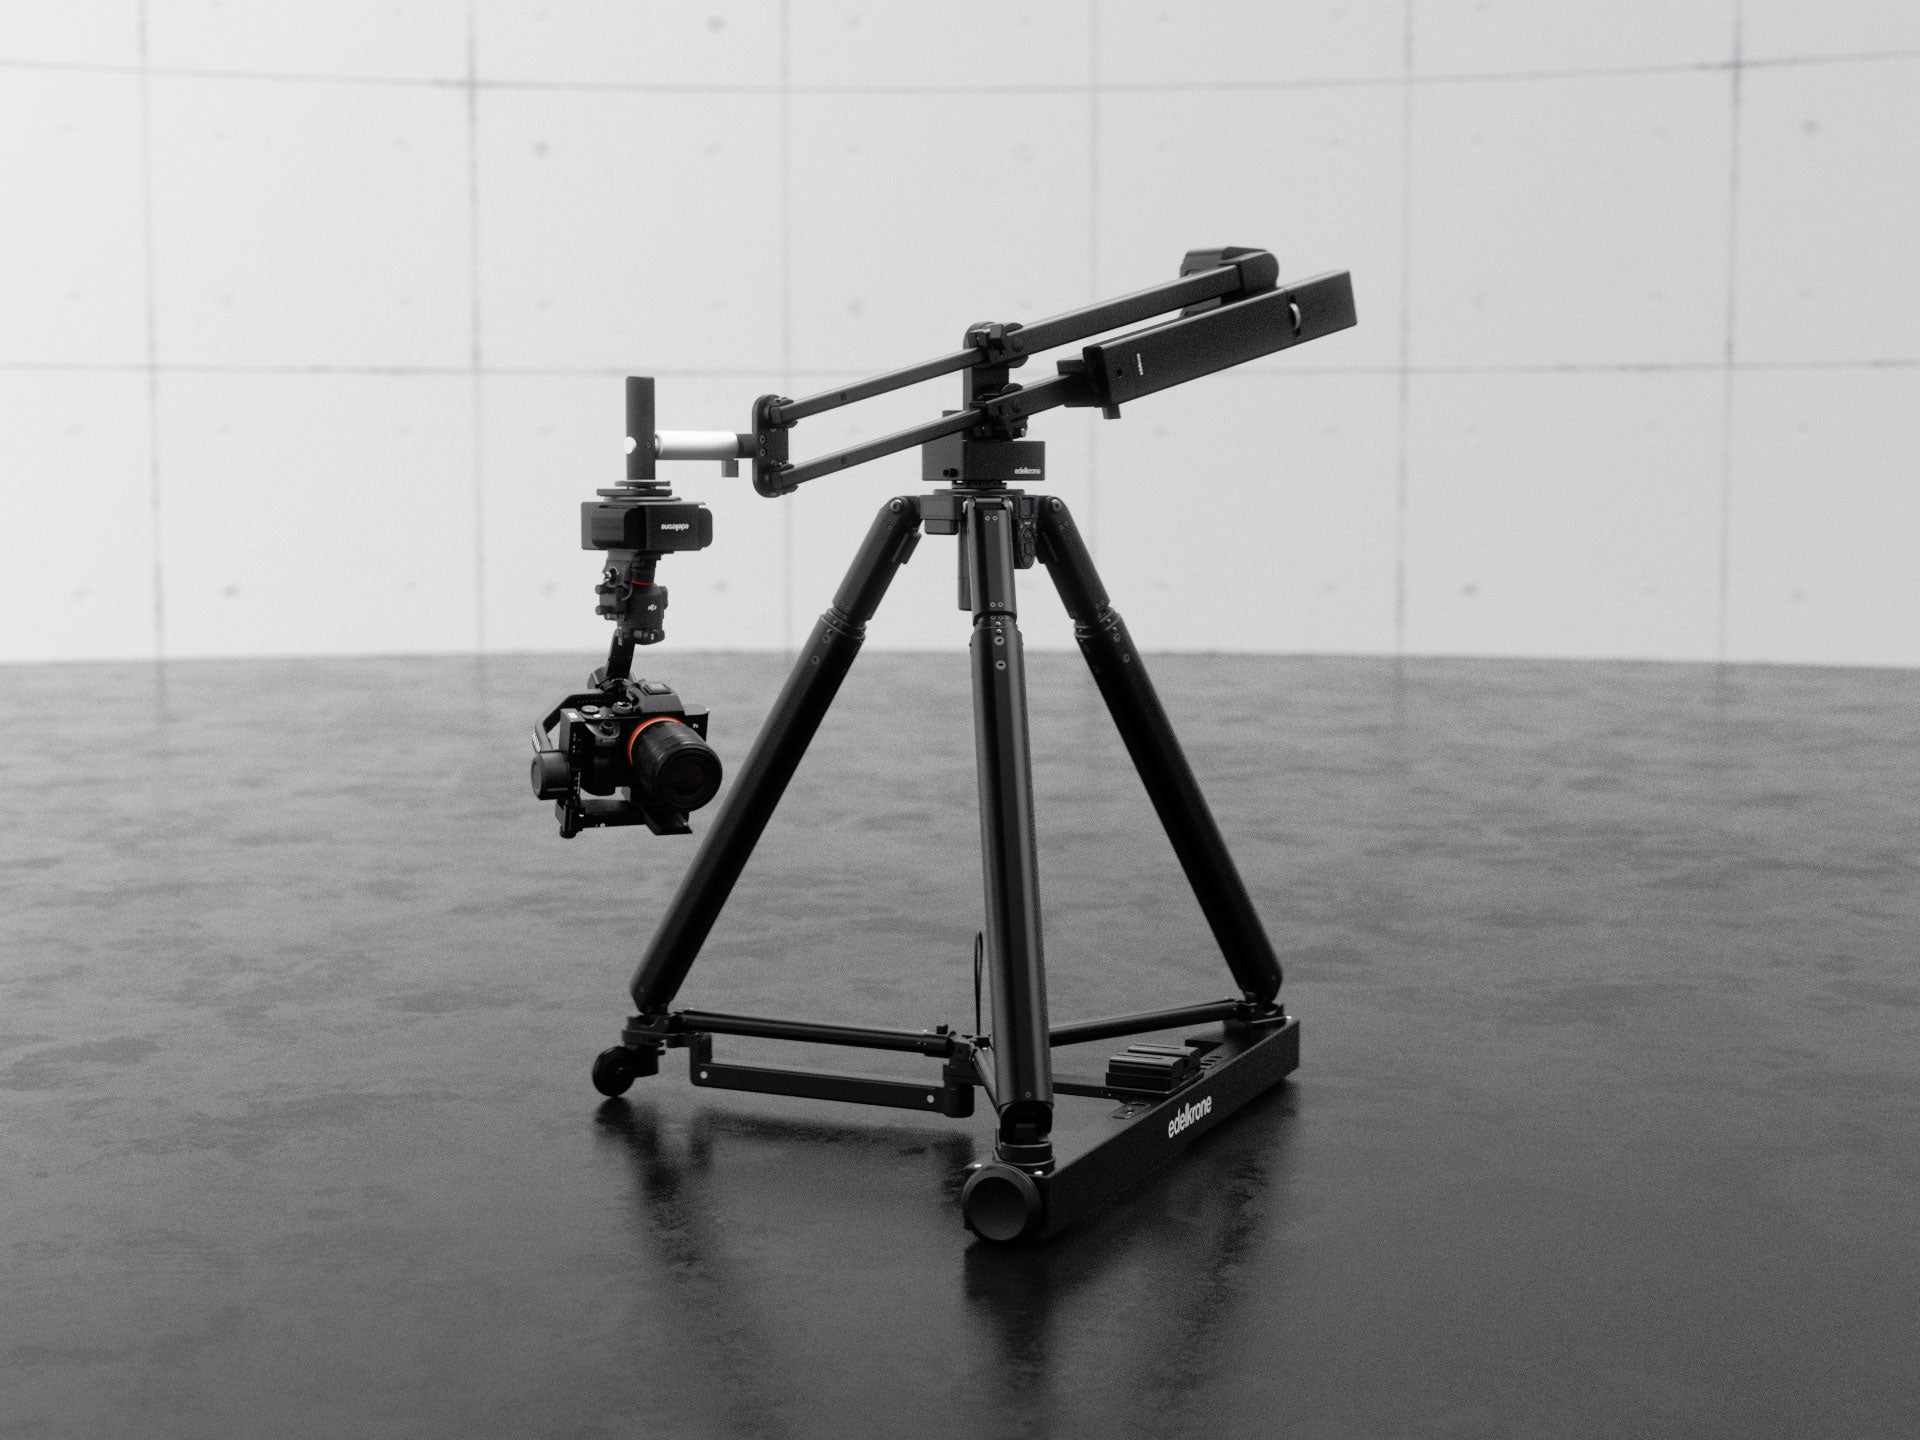
操控所有 edelkrone 器材
- edelkrone 的 Point Tracking 功能 -
Point Tracking
為 DJI RS 三軸穩定器加入全新功能
影像追蹤 vs. 位置追蹤
影像式追蹤系統追的是相機看到的畫面,永遠慢一步。位置追蹤鎖定的是 3D 空間中的固定座標,因此不論運鏡是事先規劃還是在現場即時決定,構圖都能穩穩鎖住,運動始終受控。這一點差異,決定鏡頭看起來是被動反應,還是具有電影感。
影像追蹤
視覺辨識
Point Tracking
edelkrone 功能
01 · 原理
運作原理
主體必須持續可見
✕ 持續分析即時影像,逐格推測主體位置。只有在主體持續可見、光線充足,且特徵明顯到足以讓演算法鎖定時才能運作。
三角定位精確 3D 座標
✔ 從兩個相機角度對準目標,透過三角定位即可立即儲存其精確的 x、y、z 座標。追蹤會鎖定 3D 空間中的這個固定點,完全不受相機拍到的畫面影響。
02 · 運鏡
流暢度與反應時間
反應延遲又抖動
✕ 永遠是事後才反應。主體每個細微動作都會觸發水平旋轉與俯仰修正,畫面因此抖動。相機速度或方向一改變,就需要新的速度,系統卻無法立即跟上,主體因此落後,構圖也跟著飄移。結果看起來像被動反應,不像刻意設計的運鏡。
計算出完全平順的運鏡
✔ 水平旋轉與俯仰的速度和加速度,依幾何關係即時計算。無論相機怎麼移動,追蹤點都穩穩固定在畫面中;主體可以在座標周圍自由移動,相機路徑依然完全平順。
03 · 獨立性
難以辨識的主體與遮擋物
遇到遮擋與低對比就失效
✕ 遇到難拍的主體就失效:結構複雜或中空的形狀、拍攝中會變形的主體、低對比、重複圖案、鏡子與玻璃。前景只要有東西經過,例如人、牆或植物,即使只有一瞬間,追蹤也會中斷。
隔著任何遮擋物也能取景
✔ 外觀、材質、對比與遮擋物都不影響追蹤。追蹤的目標是座標而不是影像,因此不會被混淆。隔著任何物體取景都能放心。
04 · 即時調度
移動中與多個主體
只能鎖定單一主體
✕ 整個鏡頭只能鎖定並追著單一主體。運鏡途中無法切換到另一個主體。
6 個目標間即時轉換
✔ 最多可儲存 6 個主體,並以一段連續的電影感運鏡在其間平順移動。每次轉換都可即時觸發,速度與加速度由你決定。只要知道主體會在哪些點之間移動,就不必知道何時移動:主體一動就觸發下一個目標點(POI),即可得到真正的跟拍效果。現場即時決定,運鏡流暢不雜亂。
05 · 對焦
對焦可靠度
靠推測距離,現場有風險
✕ 以影像處理或光達為基礎的自動對焦是即時推測距離,會出現與影像追蹤同類型的錯誤,在拍攝現場仍有風險。
隨時掌握目標的確切距離
✔ 系統隨時掌握與追蹤點之間的確切距離。只要依鏡頭的距離刻度完成一次鏡頭校正對應,任何鏡頭都能像真正的自動對焦鏡頭一樣運作,對焦追蹤因此穩定可靠。
位置追蹤完整整合在 edelkrone 的工作流程中。滑軌、搖臂、軌道車、水平旋轉、俯仰與對焦,都圍繞你儲存的座標協同運作。你依然可以隨現場狀況即時調整,每個運鏡仍然平順可控,也不會出現影像處理常見的失誤。
edelkrone 的作法
▼
用任何裝置操控
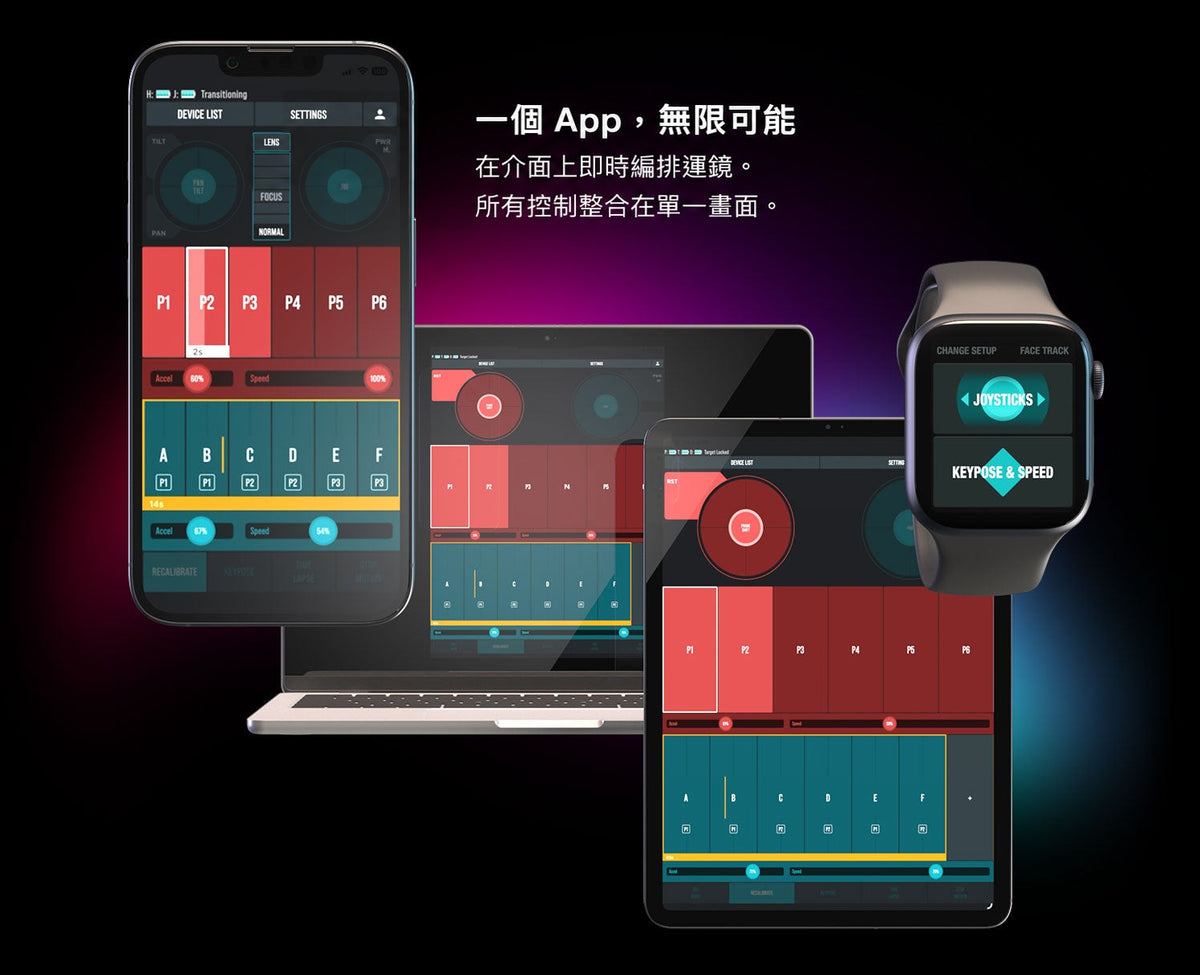
edelkrone App
edelkrone App 是完整的控制平台,可透過 Apple 與 Android 裝置,以無線方式操控所有 edelkrone 器材。


DJI、DJI RS、RS 3 Pro、RS 4、RS 4 Pro、RS 5 及 DJI Focus Motor 為 DJI 的商標。Sony 與 NP-F 為 Sony Group Corporation 的商標或註冊商標。LP-E6 為 Canon Inc. 的商標或註冊商標。 DJI and DJI RS are trademarks of DJI.