




























▼
DJI RS 짐벌로 구성하는 로보틱 모션 시스템
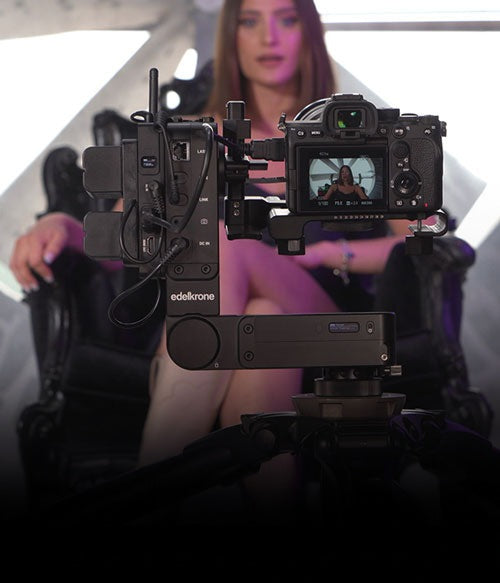
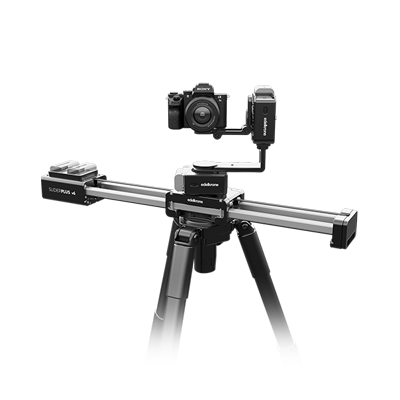
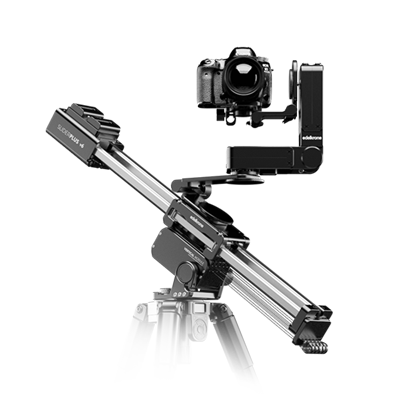
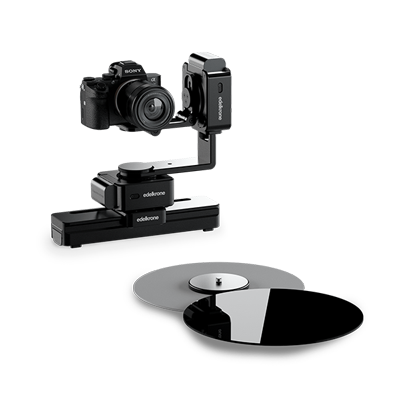
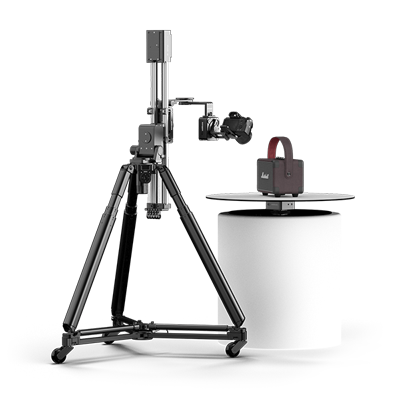
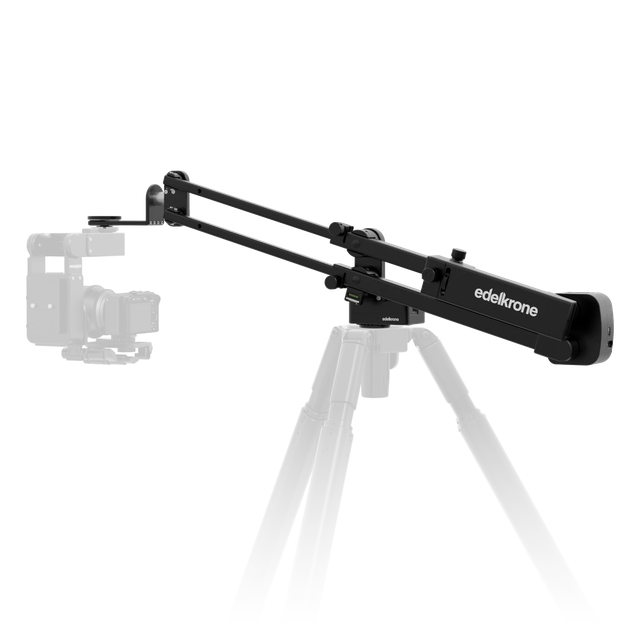
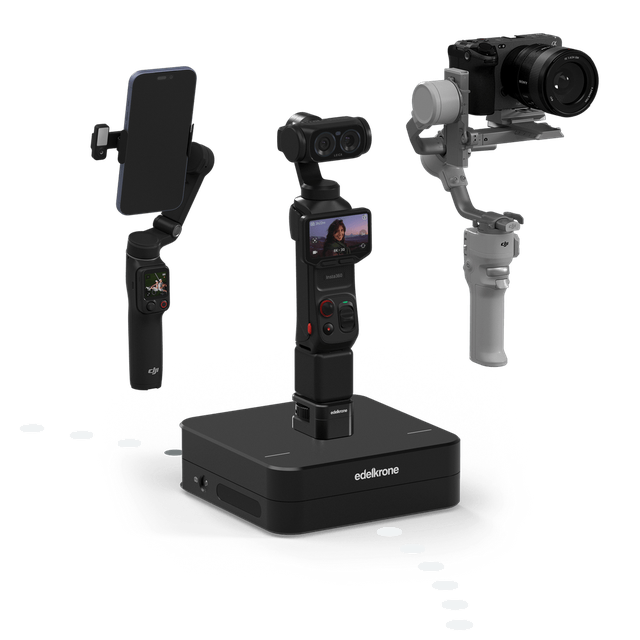
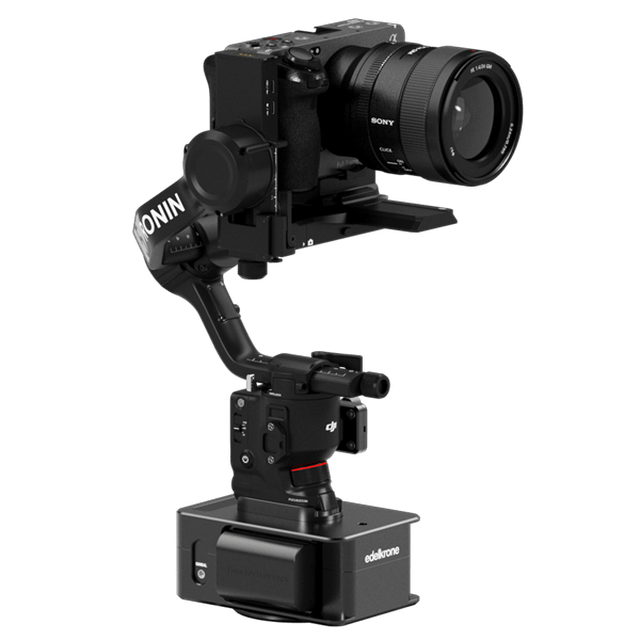
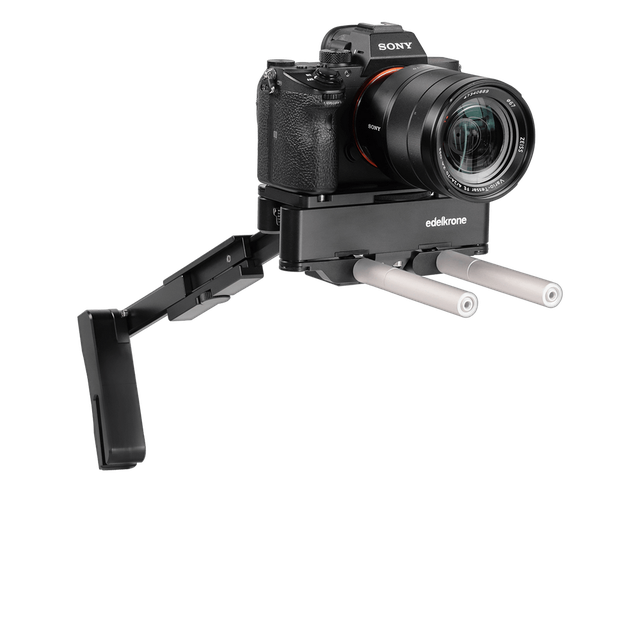
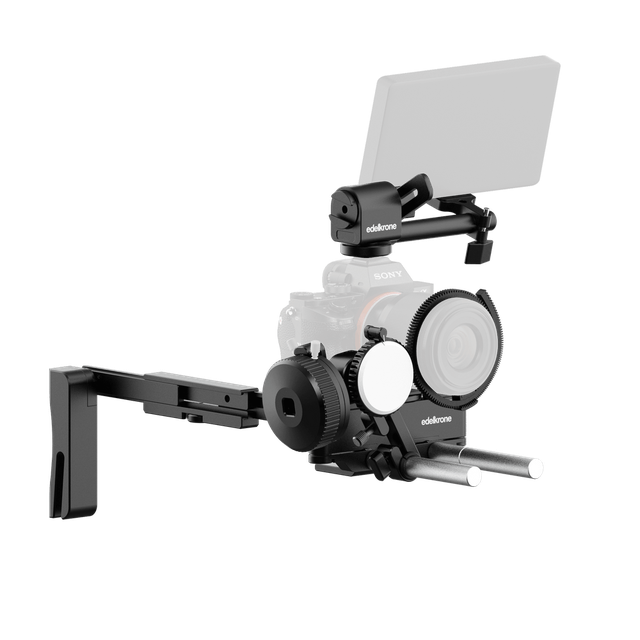
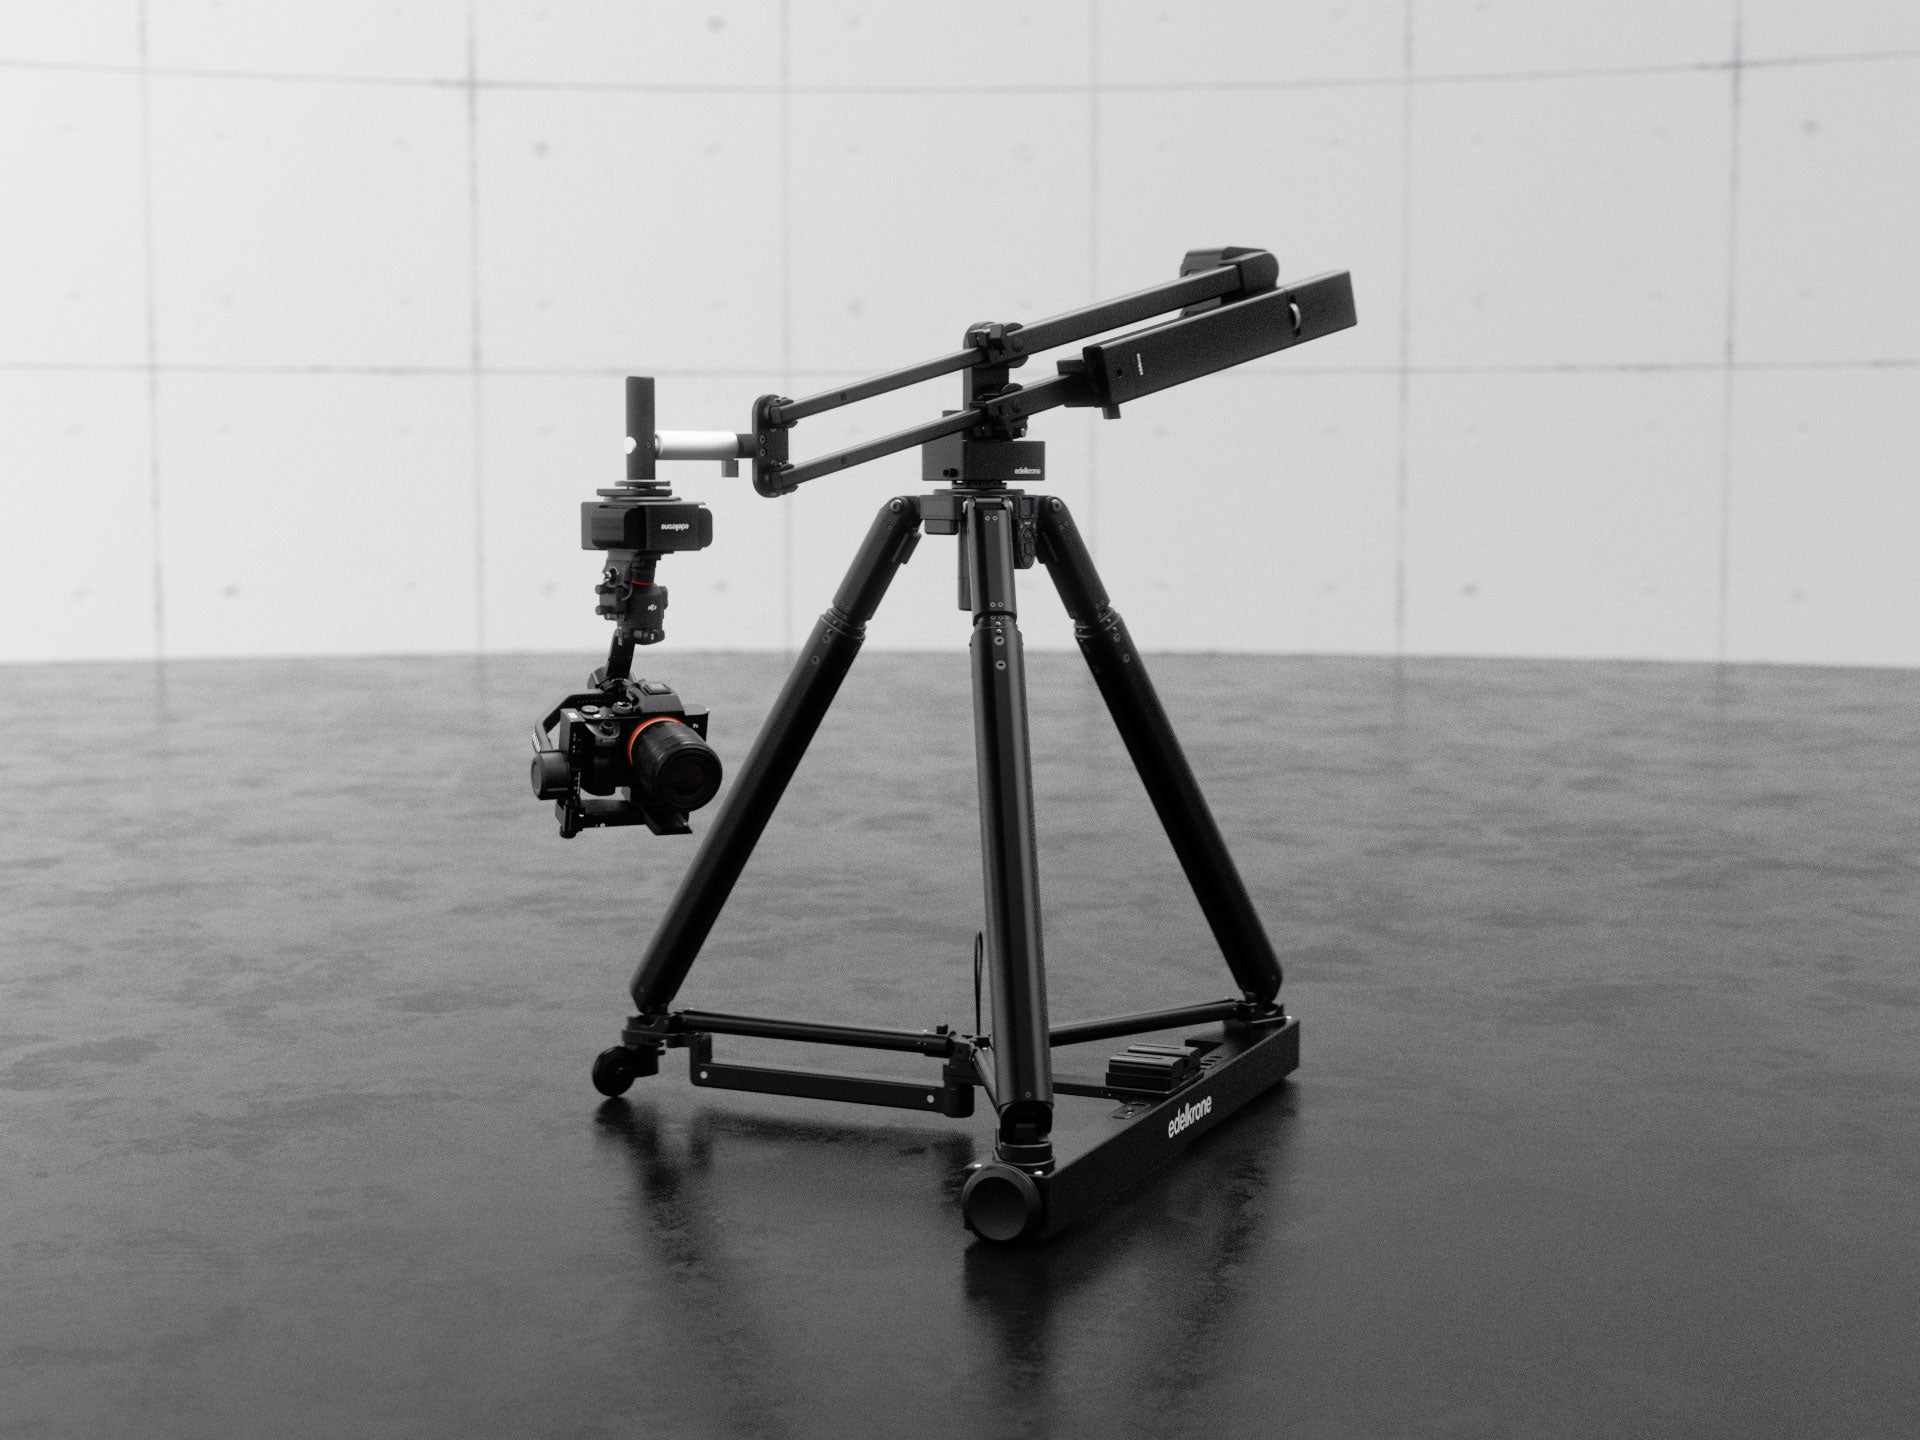
Gimbal Module 하나면 손으로는 사실상 불가능한 카메라 무빙도 구현할 수 있습니다. DJI RS 짐벌을 edelkrone 슬라이더, 지브, 달리, 제품 촬영용 턴테이블과 동기화해 모든 축을 하나처럼 움직이며 복잡하고 정밀한 경로를 따라갑니다. 재생을 누르면 시스템이 설정한 대로 카메라를 움직이고, 그동안 연출, 연기, 진행, 창작에 집중할 수 있습니다.

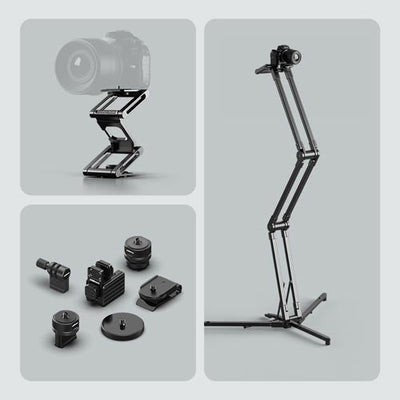
슬라이더, 지브, 달리, 턴테이블을 자유롭게 조합
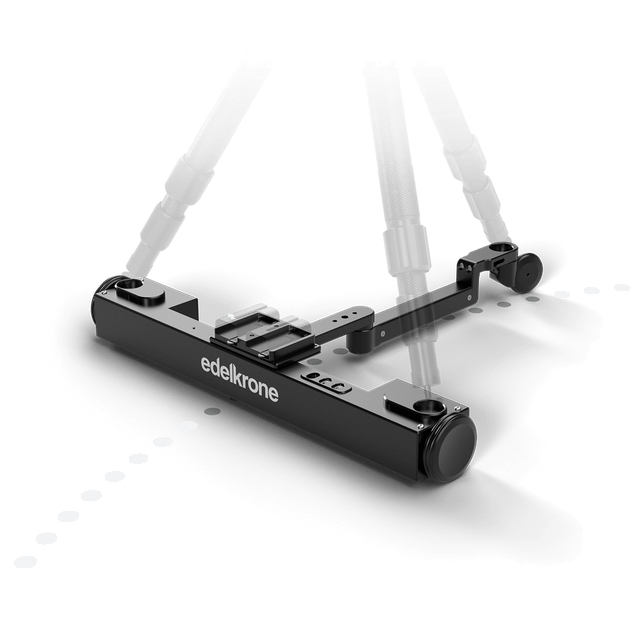
슬라이더
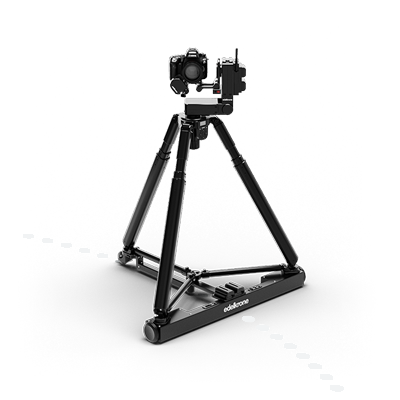
지브
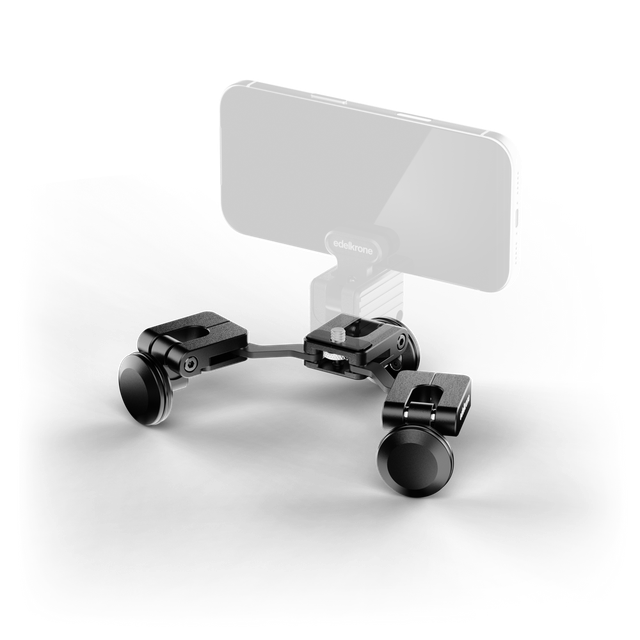
달리
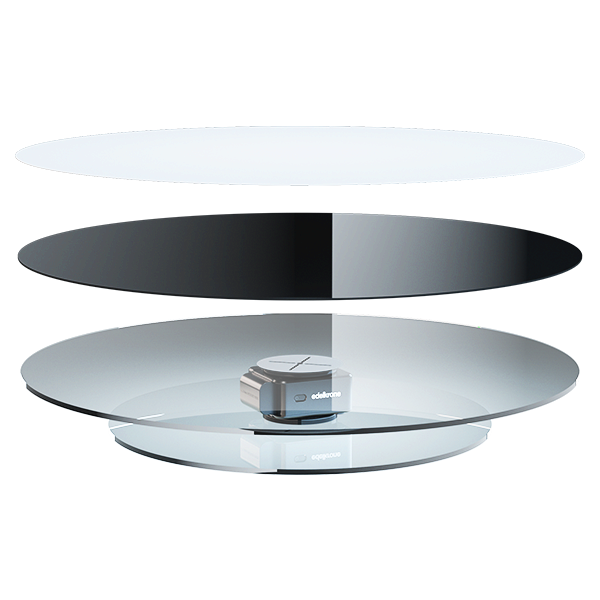
턴테이블
▼
혼자서도 시스템 전체를 제어
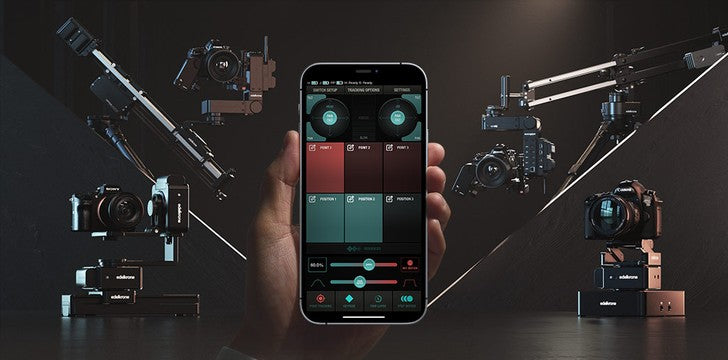
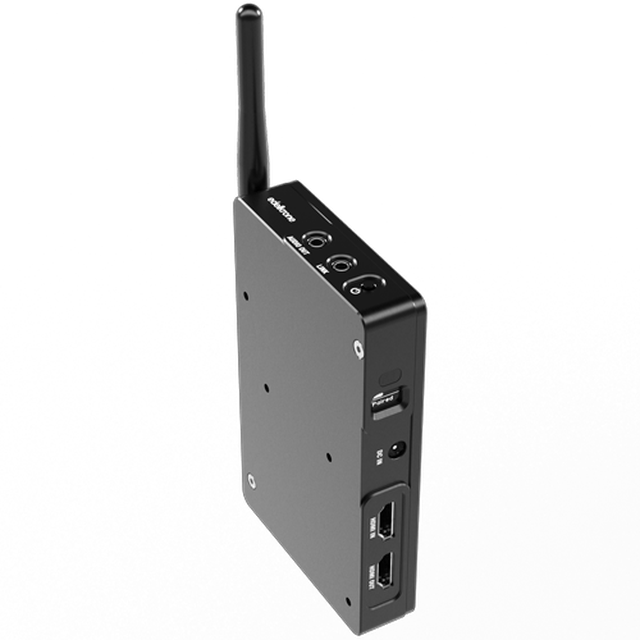
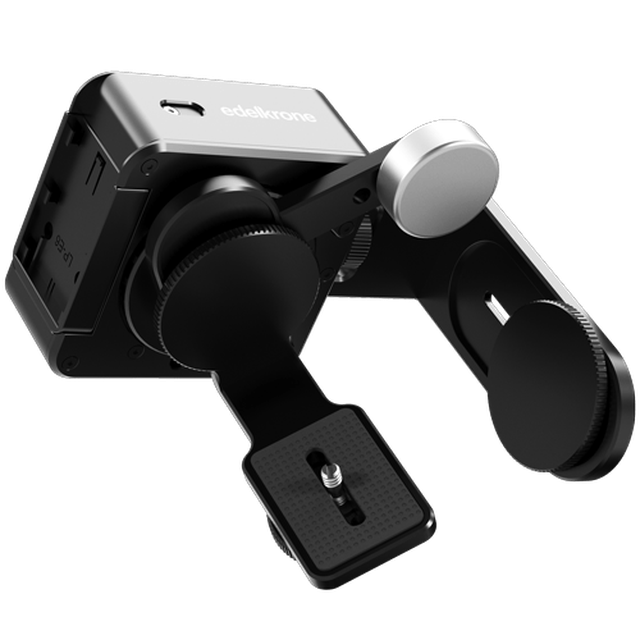
호환되는 짐벌을 장착하고 카메라 포지션을 손으로 직접 등록한 뒤, edelkrone 앱으로 시스템 전체를 원격 제어하세요. 세팅부터 촬영까지 혼자서 진행할 수 있습니다.
장착, 연결, 그리고 로봇 촬영
움직임은 손으로 직접 등록
앱으로 원격 제어
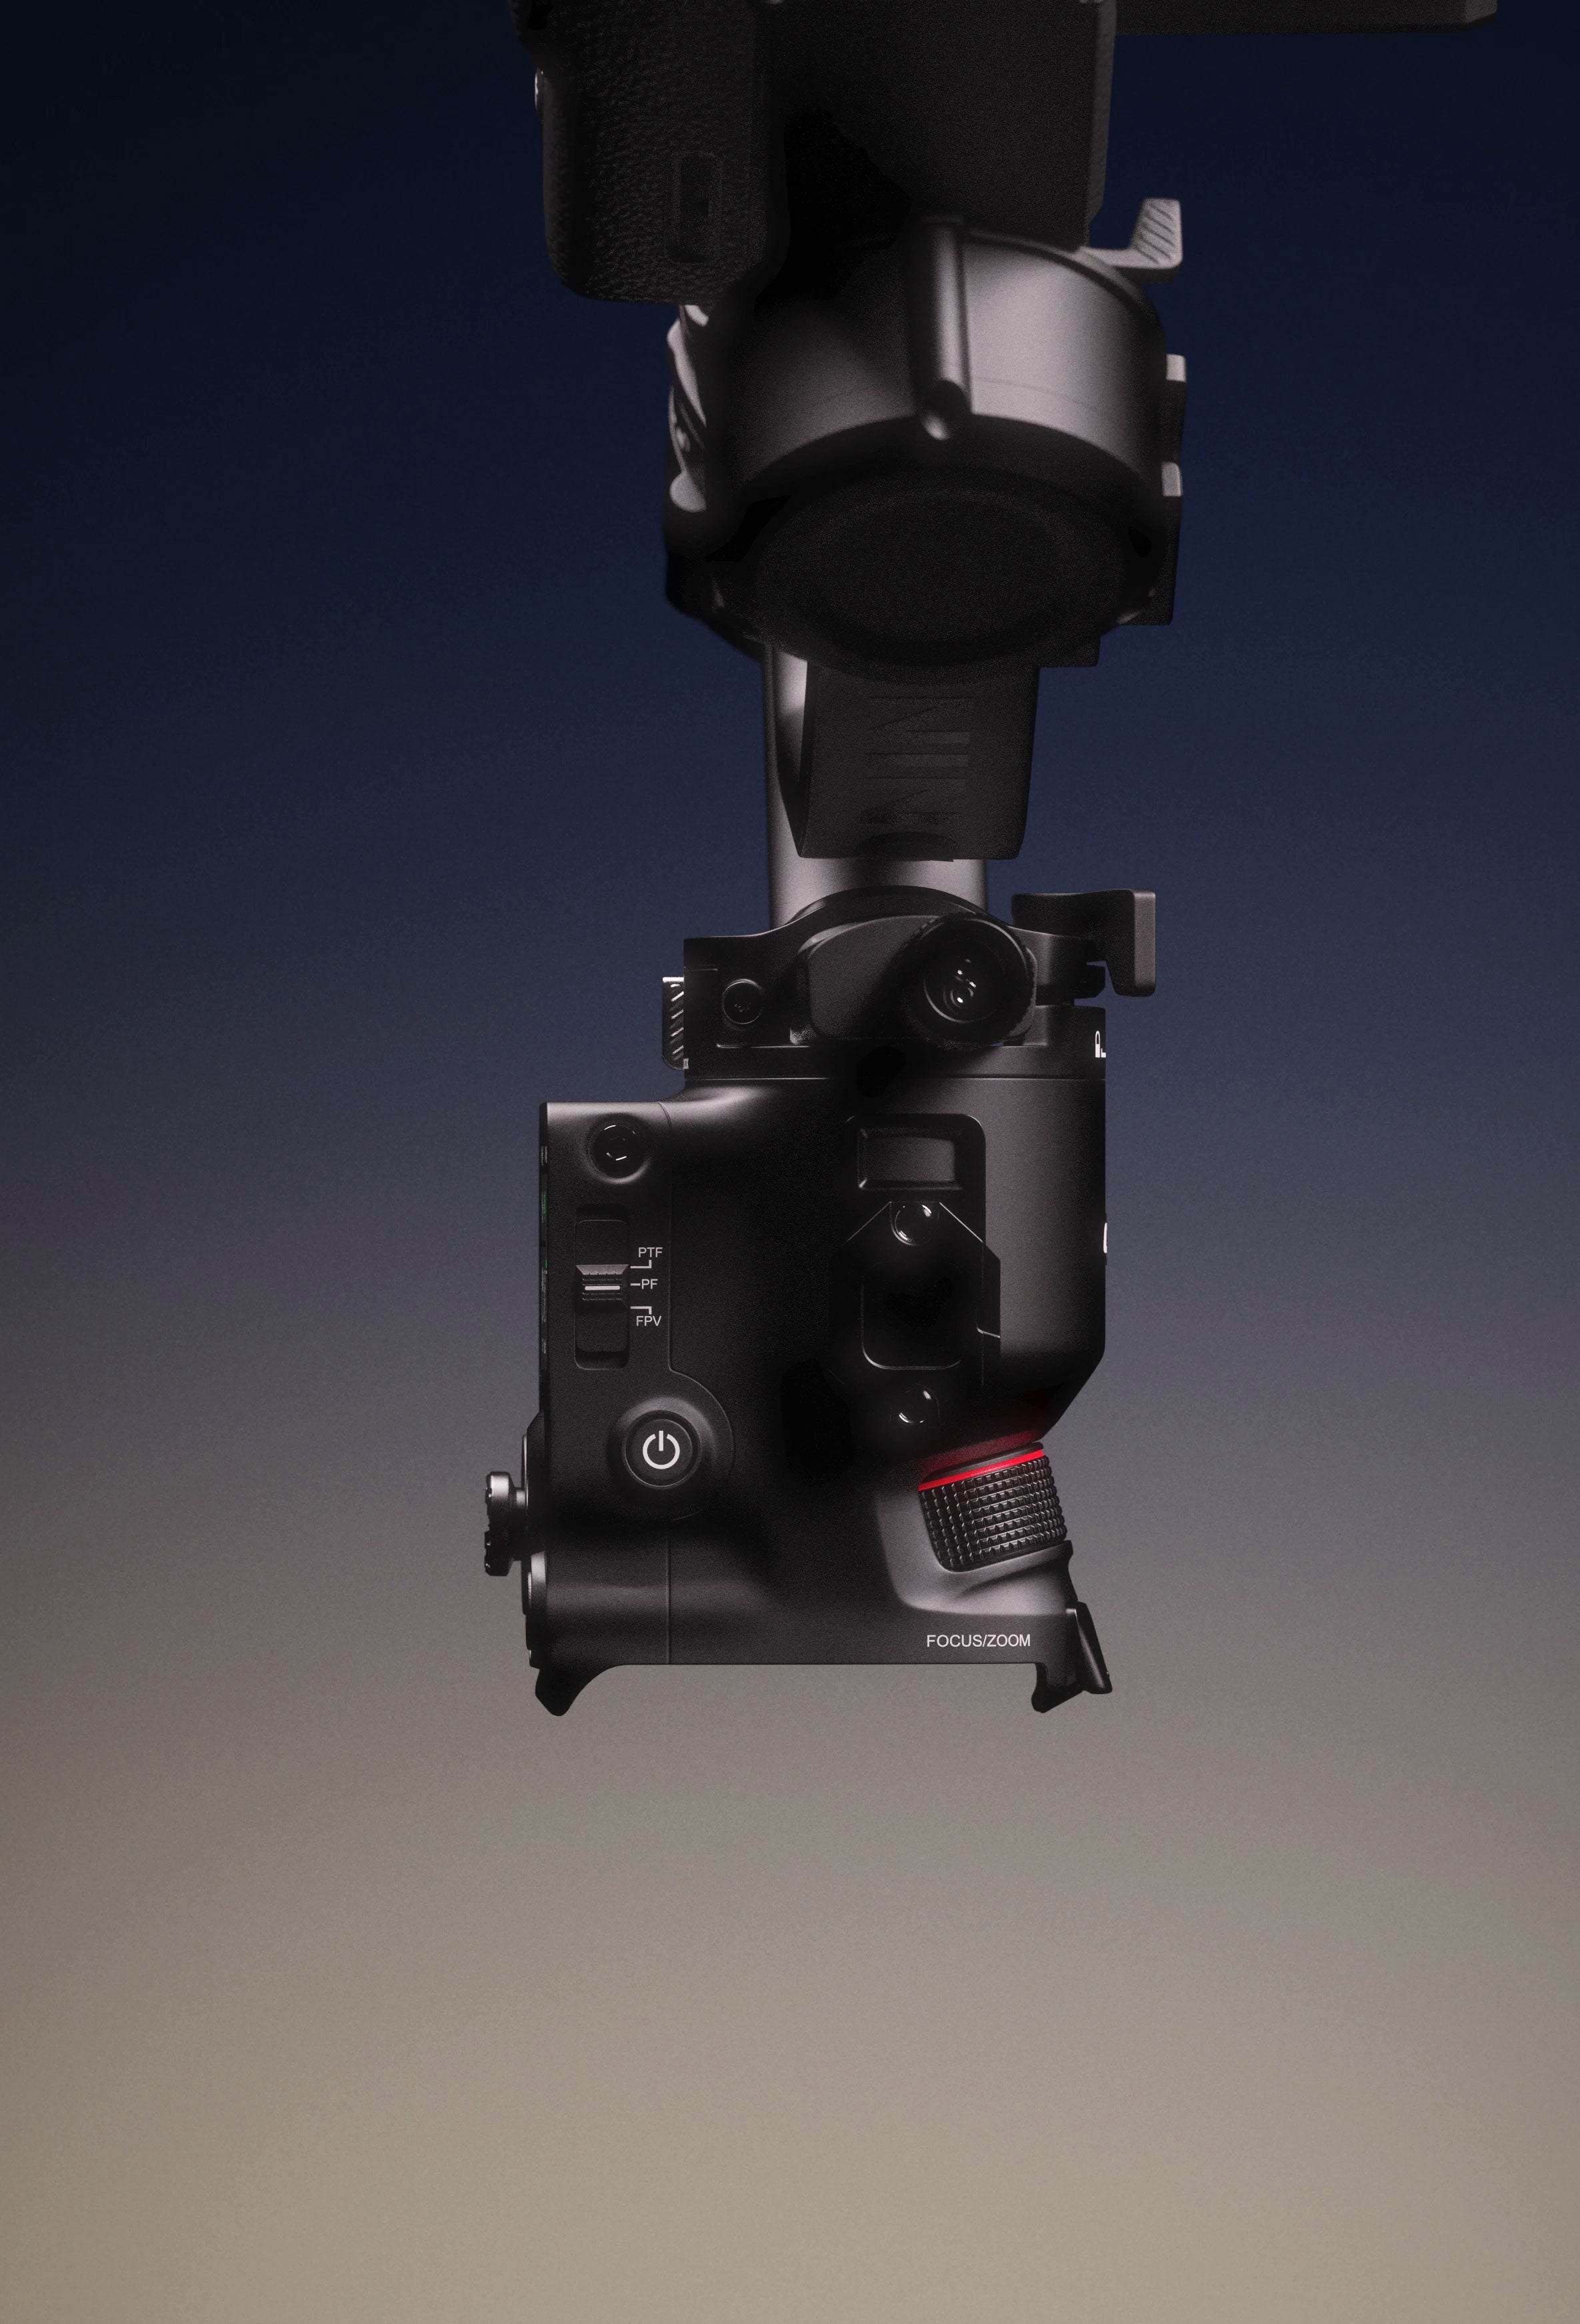
짐벌 3축 모두 제어
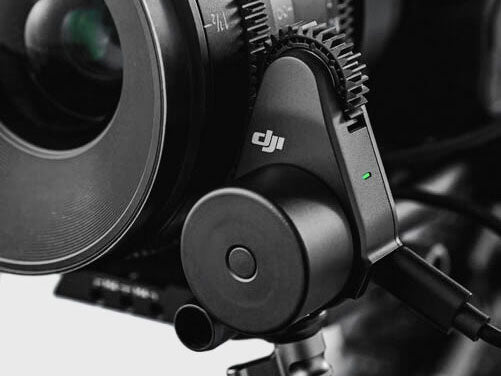
DJI 포커스 모터 제어
모든 edelkrone 장비 제어
- edelkrone의 Point Tracking 기능 -
Point Tracking
DJI RS 짐벌에 더하는 새로운 기능
이미지 기반 트래킹과 위치 기반 트래킹 비교
이미지 기반 시스템은 카메라에 보이는 것을 뒤쫓기 때문에 늘 한발 늦습니다. 위치 기반 트래킹은 3D 공간의 고정 좌표를 기준으로 삼습니다. 그래서 미리 계획한 움직임이든 현장에서 즉석으로 정한 움직임이든 프레이밍은 흔들리지 않고 움직임은 통제된 상태를 유지합니다. 이 차이 하나가 숏이 허둥대는 화면이 될지, 시네마틱한 화면이 될지를 결정합니다.
이미지 기반 트래킹
시각 인식
포인트 트래킹(Point Tracking)
edelkrone 기능
01 · 원리
작동 원리
피사체가 항상 보여야 함
✕ 실시간 영상을 프레임마다 분석해 피사체의 위치를 추정합니다. 피사체가 화면에 계속 보이고, 조명이 충분하며, 알고리즘이 인식할 만큼 뚜렷할 때만 작동합니다.
삼각 측량으로 정확한 3D 좌표 산출
✔ 두 카메라 각도에서 타깃을 조준하면 삼각 측량으로 정확한 x, y, z 좌표가 즉시 저장됩니다. 트래킹은 3D 공간의 이 고정 지점에 맞춰지며, 카메라에 무엇이 보이는지와는 전혀 상관이 없습니다.
02 · 모션
부드러움과 반응 속도
늦은 반응과 화면 떨림
✕ 항상 사후에 반응합니다. 피사체가 조금만 움직여도 팬·틸트 보정이 일어나 프레임이 떨립니다. 카메라 속도나 방향이 바뀔 때마다 새로운 속도가 필요하지만 즉시 따라가지 못해 피사체가 뒤처지고 구도가 흔들립니다. 결과물은 의도한 카메라 무빙이 아니라 뒤따라가는 움직임처럼 보입니다.
완벽하게 부드러운 움직임을 실시간 계산
✔ 팬·틸트 속도와 가속도를 기하학적으로 실시간 계산합니다. 카메라가 어떻게 움직이든 추적 지점은 프레임 안에 고정되고, 피사체가 좌표 주변에서 자유롭게 움직여도 카메라 경로는 완벽하게 부드럽게 유지됩니다.
03 · 독립성
까다로운 피사체와 가림
장애물과 대비에 취약
✕ 까다로운 피사체에서는 추적이 끊깁니다. 복잡하거나 속이 빈 형태, 촬영 중 모양이 바뀌는 피사체, 낮은 대비, 반복 패턴, 거울과 유리가 그렇습니다. 사람, 벽, 식물처럼 전경을 가로지르는 것이 있으면 잠깐이라도 추적이 끊깁니다.
가림이 있어도 프레이밍 유지
✔ 외형, 소재, 대비, 가림은 모두 상관없습니다. 이미지가 아니라 좌표를 대상으로 삼기 때문에 혼동할 요소가 없습니다. 무엇에 가려져 있어도 안심하고 프레이밍하세요.
04 · 실시간 연출
움직이는 피사체와 여러 피사체
단 하나의 피사체에 고정
✕ 촬영 내내 하나의 피사체만 따라갑니다. 무빙 도중 다른 피사체로 전환할 수 없습니다.
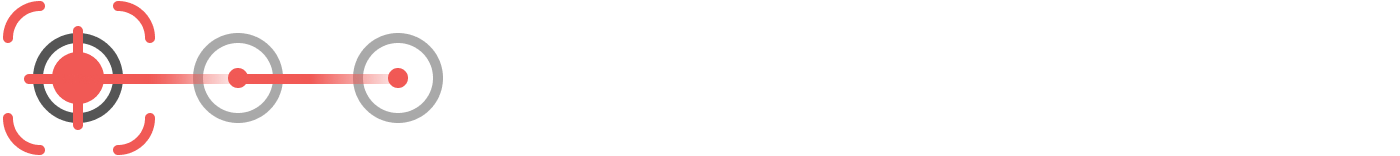
6개 대상 간 실시간 전환
✔ 최대 6개의 피사체를 저장하고, 하나의 연속된 시네마틱 움직임으로 피사체 사이를 이동할 수 있습니다. 각 전환은 원하는 속도와 가속으로 실시간 실행합니다. 피사체가 어느 지점 사이를 오갈지 알고 있다면 언제 움직일지는 몰라도 됩니다. 피사체가 움직이는 순간 다음 POI를 실행하면 실제 트래킹 숏과 같은 효과를 얻을 수 있습니다. 현장에서 실시간으로 결정하면서도 움직임은 부드럽고 흐트러지지 않습니다.
05 · 포커스
포커스 신뢰성
거리 추정에 따른 현장 리스크
✕ 영상 처리나 라이다 기반 오토포커스는 거리를 실시간으로 추정하기 때문에 이미지 기반 트래킹과 같은 유형의 오류가 생기며, 현장에서 위험 요소로 남습니다.
대상까지의 정확한 거리를 항상 파악
✔ 시스템은 추적 중인 포인트까지의 정확한 거리를 항상 알고 있습니다. 렌즈의 거리 눈금에 맞춰 렌즈 매핑을 한 번만 해 두면 어떤 렌즈든 오토포커스 렌즈처럼 쓸 수 있습니다. 그만큼 안정적으로 포커스를 추적합니다.
위치 기반 트래킹은 edelkrone 워크플로에 완전히 통합되어 있습니다. 슬라이더, 지브, 달리, 팬, 틸트, 포커스가 저장된 좌표를 중심으로 함께 움직입니다. 현장에서 즉흥적으로 대응할 자유는 그대로 유지되고, 모든 움직임은 부드럽고 정확하게 제어되며 영상 처리 방식의 오류도 없습니다.
edelkrone의 위치 기반 트래킹
▼
어떤 기기에서든 제어
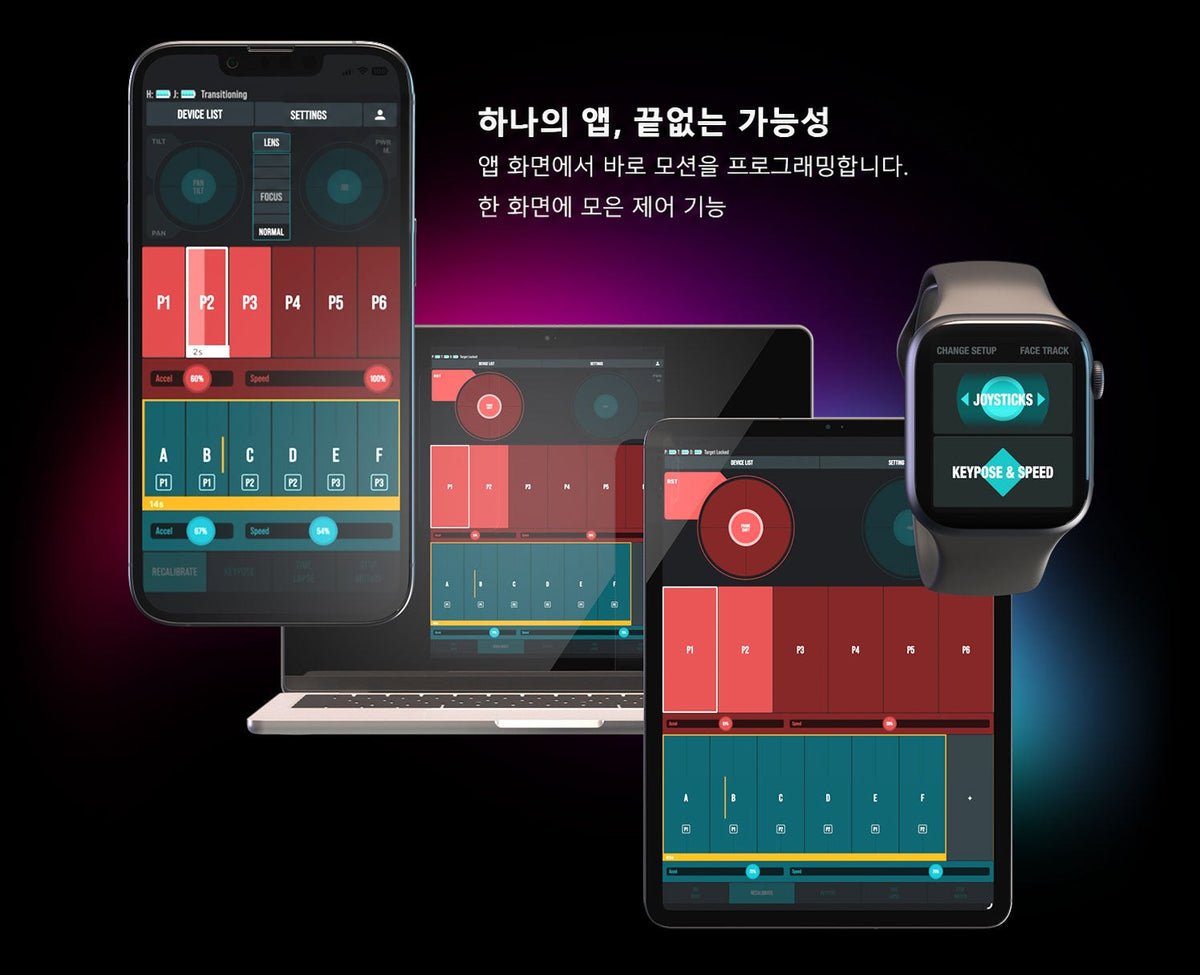
edelkrone App
edelkrone 앱은 모든 edelkrone 장비를 Apple·Android 기기에서 무선으로 제어하는 통합 컨트롤 플랫폼입니다.


DJI, DJI RS, RS 3 Pro, RS 4, RS 4 Pro, RS 5 및 DJI Focus Motor는 DJI의 상표입니다. Sony 및 NP-F는 Sony Group Corporation의 상표 또는 등록 상표입니다. LP-E6는 Canon Inc.의 상표 또는 등록 상표입니다. DJI and DJI RS are trademarks of DJI.
